Micro robots acuáticos construyen estructuras flotantes
Por Redacción Automatización LatAm · 9 de julio de 2026 · Fuente original: MIT News — AI
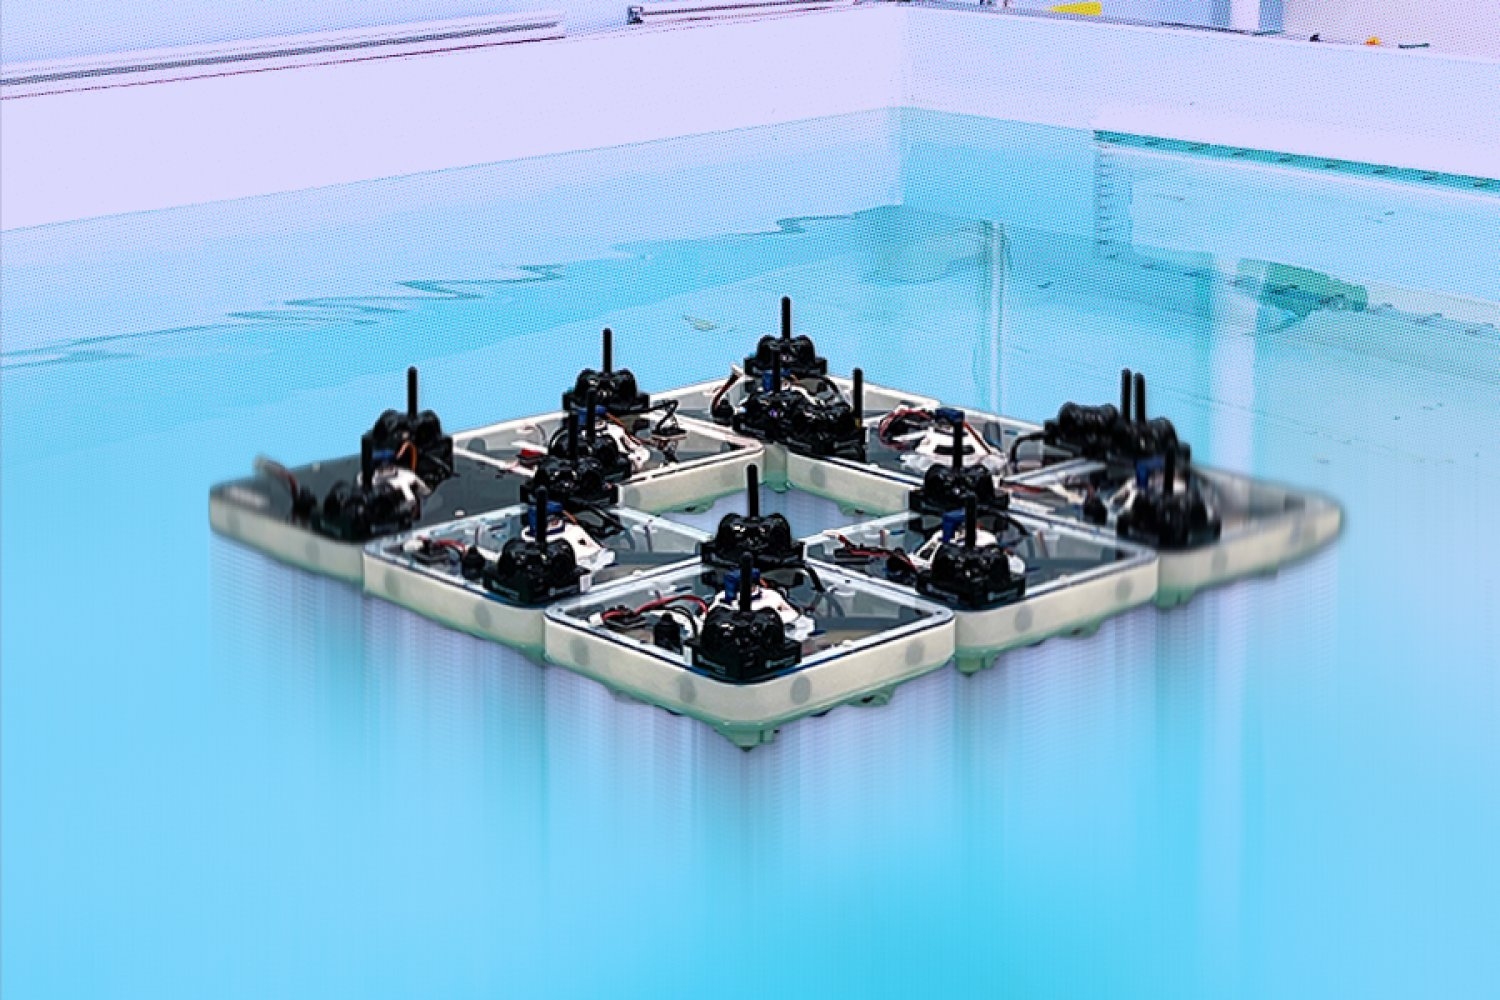
Investigadores del MIT crearon FloatForm, un enjambre de pequeños robots acuáticos que se acoplan entre sí como hormigas en una balsa, formando estructuras reconfigurables sobre el agua.
Innovación en robótica colaborativa acuática
Los laboratorios del Instituto Tecnológico de Massachusetts (MIT) han presentado un avance significativo en robótica de enjambre con FloatForm, una plataforma que demuestra cómo pequeños agentes robóticos pueden coordinarse de manera autónoma para ensamblar y reconfigurar estructuras complejas sobre la superficie del agua. El sistema toma inspiración de fenómenos biológicos donde colonias de insectos como las hormigas se agrupan dinámicamente para formar balsas flotantes y resolver problemas colectivamente.
Arquitectura y principios de funcionamiento
Cada unidad de FloatForm es un robot acuático compacto equipado con mecanismos de acoplamiento magnético o mecánico que le permite adherirse a sus pares de manera reversible. Los robots cuentan con sistemas de propulsión independiente, sensores de proximidad y capacidad de comunicación de corto alcance. La arquitectura está diseñada siguiendo principios de robótica distribuida, donde no existe un controlador central jerárquico; en su lugar, cada robot ejecuta algoritmos locales que generan comportamiento emergente a nivel de grupo.
El sistema emplea control descentralizado basado en reglas simples: cada agente detecta a sus vecinos cercanos y ejecuta decisiones de movimiento y acoplamiento basadas en esas interacciones locales. Esta estrategia replica patrones observados en sistemas biológicos naturales y ofrece robustez ante fallos individuales, ya que la pérdida de una unidad no colapsa la estructura completa.
Capacidades de reconfiguración dinámica
Una característica distintiva de FloatForm es su capacidad para reorganizarse en tiempo real sin desensamblar completamente. Los robots pueden deslizarse, rotar y reposicionarse mientras mantienen la integridad estructural general. Esto permite transiciones entre diferentes geometrías: desde formaciones lineales para transporte rápido, hasta estructuras más compactas para estabilidad máxima, o disposiciones abiertas para tareas de monitoreo distribuido.
Esta flexibilidad morfológica es crítica para aplicaciones donde la misión evoluciona durante la operación. Por ejemplo, un enjambre podría comenzar navegando en formación lineal para cubrir distancia, luego reagruparse en estructura compacta al llegar a una zona de interés, y finalmente expandirse nuevamente para llevar a cabo mediciones sincronizadas sobre un área extensa.
Implicaciones para infraestructura e industria en Latinoamérica
En contextos latinoamericanos, donde muchas plantas generadoras hidroeléctricas, sistemas de tratamiento de agua y puertos fluviales enfrentan desafíos de monitoreo continuo, FloatForm representa una alternativa a sistemas de inspección convencionales que requieren personal en sitio o equipos remotos de alto costo. Un enjambre de estos robots podría mapear sedimentación en canales de riego, detectar contaminación focal en estuarios, o inspeccionar estructuras submarinas de tuberías sin necesidad de buceo tripulado.
La modularidad del sistema también habilita adaptaciones locales. Equipos de ingeniería en centros de investigación y universidades de la región podrían integrar sensores especializados (medidores de conductividad, cámaras térmicas, detectores de turbidez) a las plataformas robóticas, creando soluciones personalizadas para problemáticas específicas de ríos, lagos y sistemas costeros.
Desafíos técnicos y próximos pasos
La implementación operativa de FloatForm enfrenta varios retos aún en investigación. El consumo energético de enjambres grandes, la comunicación confiable en ambientes con interferencia electromagnética (común en plantas industriales cercanas al agua), y la durabilidad de componentes expuestos a ambientes corrosivos son áreas activas de mejora. Los tiempos de convergencia de algoritmos de consenso distribuido también deben optimizarse para aplicaciones donde la velocidad de reconfiguraci operacional es crítica.
El MIT continúa trabajando en mejorar la autonomía de batería, implementar navegación más sofisticada basada en visión, e integrar capacidades de carga útil (como brazos robóticos miniaturizados) que permitan a los robots no solo navegar y ensamblar, sino también ejecutar tareas manipulativas simples mientras permanecen conectados.
Perspectiva industrial a futuro
Esta investigación se sitúa en la convergencia de robótica, sistemas ciber-físicos distribuidos e industria 4.0. Aunque aún en fase de prototipo, FloatForm establece un patrón replicable para otras dominios: enjambres de robots aéreos en inspección de líneas de transmisión, o agentes terrestres en agricultura de precisión. Para plantas y operadores en Latinoamérica, significa estar atento al transferencia de estas tecnologías hacia soluciones comerciales que puedan integrarse en flujos de mantenimiento predictivo y monitoreo ambiental a mediano plazo.
Este resumen es un análisis original. Para leer la noticia completa visita la fuente original: MIT News — AI →
Sigue leyendo
Abaco lanza SBC3618: computadora embebida 3U VPX con Intel Core Ultra
Abaco Systems presenta su SBC3618, una tarjeta computadora embebida de alto rendimiento basada en procesadores Intel Core Ultra Series 3 (Panther Lake) en formato 3U VPX, dirigida a aplicaciones de defensa, aeronáutica y procesamiento intensivo.
Fuente: Electronics Weekly
Inspección 3D e IA para control de calidad en manufactura
Senswork presenta en IMTS 2026 soluciones de visión artificial impulsadas por inteligencia artificial y tecnología 3D de alta resolución para detección automática de defectos superficiales, combinando cámaras Cognex In-Sight con algoritmos de aprendizaje profundo.
Fuente: Manufacturing Tomorrow
Pinza microelectrónica con sensado de fuerza integrado
Gripper de flexión compacta para manufactura de óptica micro con carrera de mordaza de 0,5 mm y sensor de fuerza embebido, habilitando precisión en ensamble de componentes fotónicos.
Fuente: Manufacturing Tomorrow
Meta automatiza centros de datos con brazos robóticos
Meta está desplegando brazos robóticos industriales para automatizar tareas de mantenimiento en sus centros de datos, desde reinicio de servidores hasta recableado de red. Los empleados estiman que esto podría eliminar hasta el 80 % de las labores manuales en estas instalaciones.
Fuente: Xataka - Automatización
Microduck: robot bípedo de código abierto por $399 que aprende con RL
Pollen Robotics presenta Microduck, un robot bípedo de 25 cm que permite entrenar políticas de movimiento mediante aprendizaje por refuerzo. Con sensores (cámara, LiDAR, IMUs) y stack de entrenamiento Apache 2.0, democratiza el acceso a simulación e implementación real de controladores neurales.
Fuente: MarkTechPost
Cámara 3D ToF de IDS Nion entra en producción en serie
IDS lanza la Nion, una cámara de tiempo de vuelo que captura profundidad en alta resolución a 30 fps incluso con movimiento rápido y cambios de iluminación. Apta para logística, automatización y robótica industrial donde se requiere información 3D confiable en tiempo real.
Fuente: Manufacturing Tomorrow