Agentes IA crean espacios virtuales para entrenar robots
Por Redacción Automatización LatAm · 13 de julio de 2026 · Fuente original: MIT News — AI
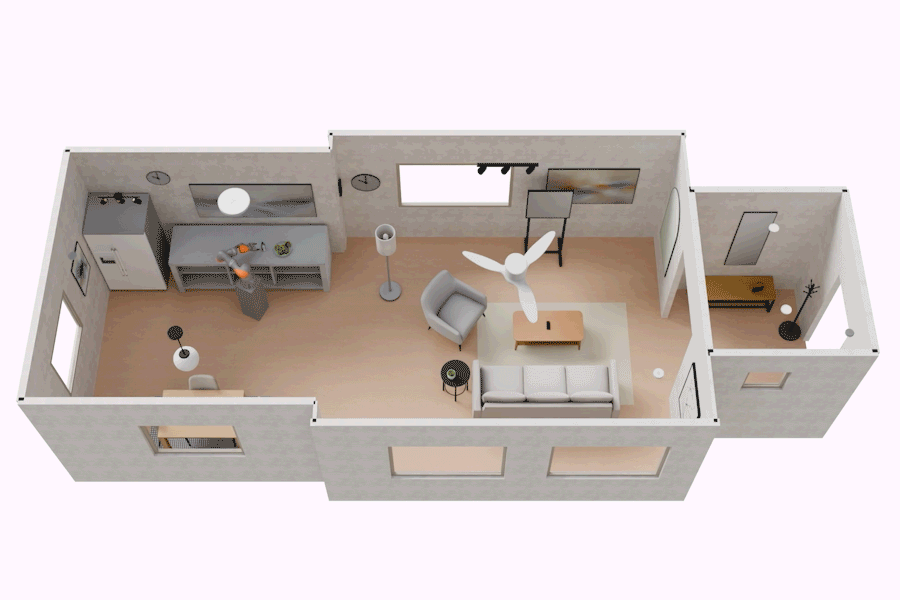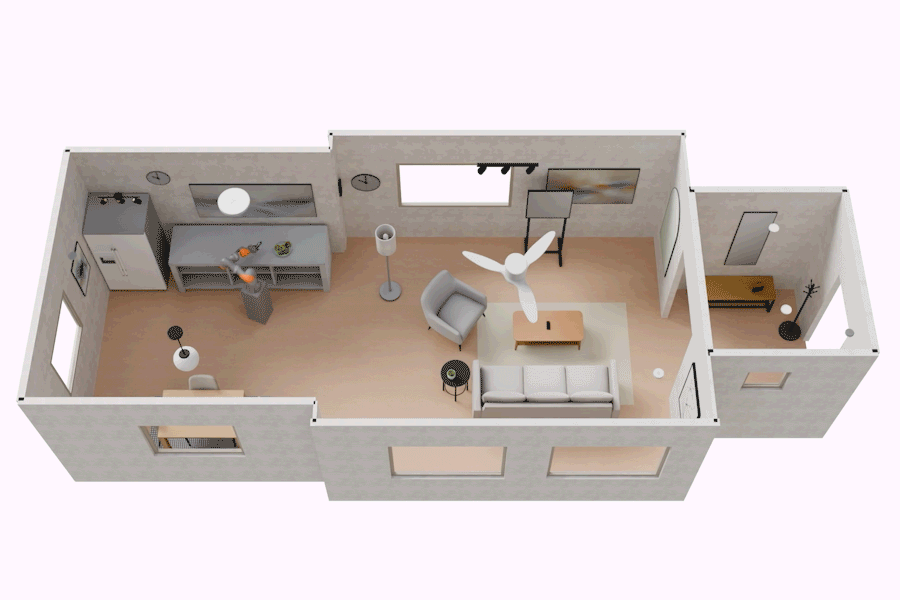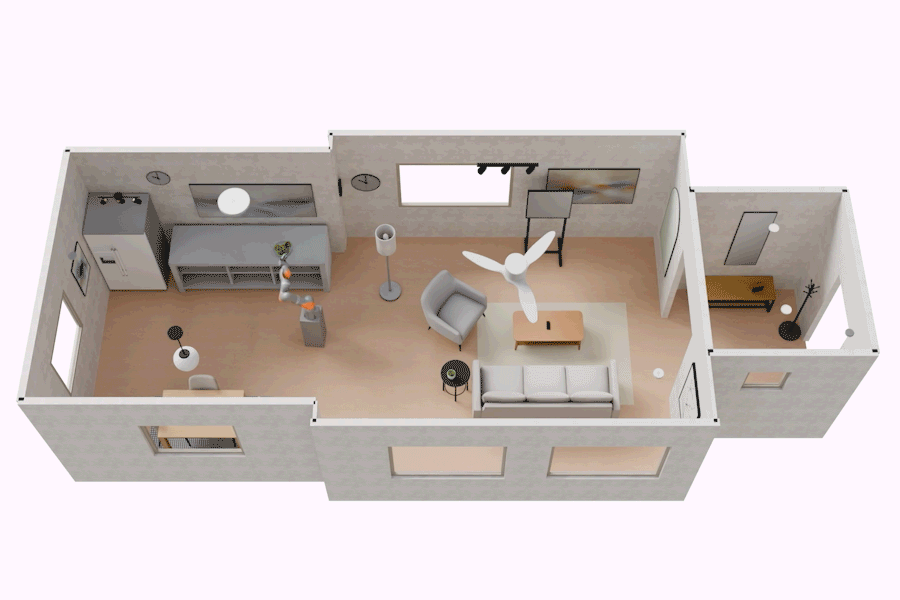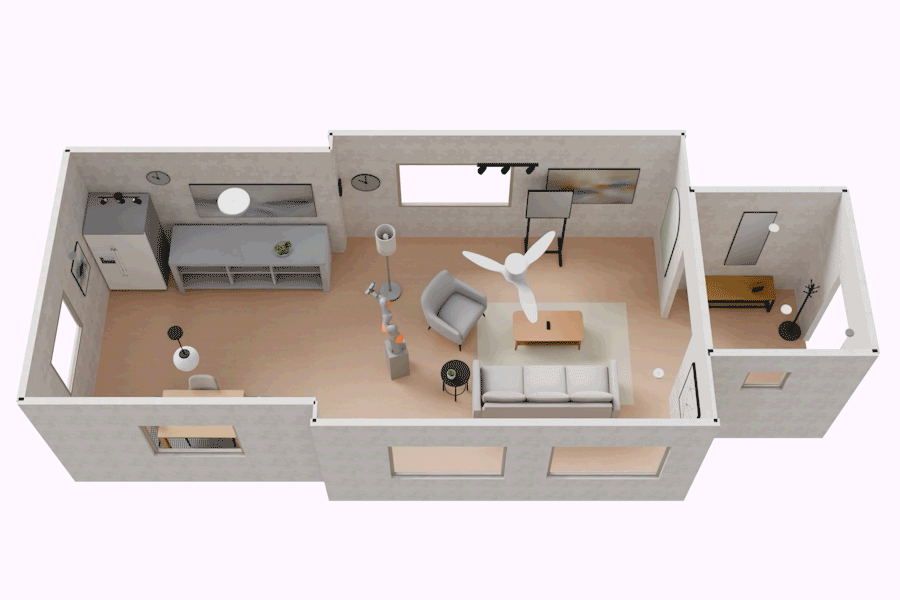
Un sistema llamado SceneSmith utiliza agentes de IA colaborativos para generar entornos 3D realistas de espacios cotidianos como cocinas y hoteles, permitiendo que robots simulen tareas domésticas complejas antes de su despliegue.
El desafío de entrenar robots con datos realistas
Uno de los obstáculos más costosos en el desarrollo de sistemas robóticos es la generación de datos de entrenamiento de alta calidad. Los robots requieren exponerse a miles de escenarios visuales y contextuales antes de poder ejecutar tareas con precisión en entornos reales. Tradicionalmente, esto ha implicado construir físicamente esos espacios, capturar video y fotogrametría, o contratar anotadores humanos para etiquetar cada imagen. Estas metodologías son lentas, caras y difíciles de escalar, especialmente cuando se necesitan variaciones del mismo espacio (una cocina pequeña, una cocina grande, diferentes iluminaciones, diferentes disposiciones de muebles).
Cómo funciona SceneSmith
SceneSmith es un sistema basado en agentes de IA colaborativos que automatiza la creación de entornos virtuales realistas en 3D. En lugar de que humanos construyan y documenten cada escena, múltiples agentes de lenguaje de gran tamaño (LLMs) trabajan conjuntamente: uno propone la estructura general de una habitación, otro valida la consistencia física, otro sugiere objetos típicos presentes, y un cuarto asegura que los detalles encajen con patrones del mundo real. El sistema genera descripciones ricas en semántica que alimentan un motor de renderizado 3D, produciendo millones de variaciones de un mismo espacio sin intervención manual.
Estos agentes pueden generar kitchens, living rooms, hoteles, y otros espacios complejos con objetos interactuables, superficies con diferentes texturas, iluminación variada y disposiciones realistas. El flujo de trabajo es iterativo: si un agente detecta una inconsistencia (por ejemplo, un objeto flotando en el aire), otro corrige automáticamente el escenario.
Generación de datos sintéticos para visión robótica
Una vez que SceneSmith crea un entorno 3D, se puede simular con precisión cómo un robot vería y navegaría ese espacio. Las cámaras virtuales de diferentes ángulos capturan el espacio, y se generan automáticamente miles de imágenes anotadas con información de profundidad, segmentación de objetos, poses de elementos, e identificación de acciones posibles. Este tipo de datos es exactamente lo que necesitan redes neuronales convolucionales y transformadores visuales para aprender a reconocer objetos, estimar distancias, y detectar oportunidades de interacción.
La ventaja clave es que los datos sintéticos son “perfectos” en el sentido de que vienen con anotaciones correctas por construcción, sin ruido de etiquetado humano. Además, la variabilidad es controlable: se puede generar deliberadamente datos para casos raros (objetos ocluidos, sombras extremas, desorden desordenado) que serían difíciles de recolectar en la realidad.
Implicaciones para la manufactura y servicios en LatAm
Para plantas industriales y operaciones de servicios en América Latina, SceneSmith abre nuevas posibilidades de automatización a escala accesible. Una pyme manufacturera que desea automatizar un almacén o una línea de empaque ya no necesita invertir en captura de datos costosa. Puede describir en lenguaje natural el tipo de ambiente que tiene, y el sistema genera un gemelo digital sintético con datos de entrenamiento listos para robots colaborativos (cobots) o sistemas de visión de máquina.
La reducción de tiempo de desarrollo es significativa: mientras que antes tomar datos reales podría llevar semanas o meses, con SceneSmith puede ser cuestión de días. El costo también disminuye, ya que no requiere equipamiento especializado de fotogrametría ni equipos de anotación.
Validación y próximos pasos
Los investigadores del MIT han validado SceneSmith entrenando robots simulados en tareas como alcanzar objetos, navegar alrededor de obstáculos y manipular herramientas en estos espacios generados. Los robots luego se transferían al mundo real con una degradación de rendimiento relativamente baja (un problema conocido como “sim-to-real gap”), lo que demuestra que los datos sintéticos mantienen suficiente fidelidad.
Siguientes hitos incluyen mejorar la fidelidad de la física simulada, integrar datos de movimiento humano real para hacer los escenarios aún más representativos, y expandir el conjunto de tipos de espacios que el sistema puede generar. También se espera que el enfoque escale a otros dominios: logística, inspección de infraestructura, y aplicaciones médicas donde los entornos virtuales de entrenamiento sean beneficiosos.
Implicaciones más amplias para IA y robótica
SceneSmith ejemplifica una tendencia mayor: usar agentes de IA como herramientas de síntesis, no solo como motores de inferencia. Al confiar en múltiples LLMs para colaborar en la construcción de datasets, el sistema demuestra que los modelos generativos pueden ser socios en la automatización del ciclo de vida completo del desarrollo de ML, desde la generación de datos hasta la validación. Esta metodología es reproducible en otros contextos donde la escasez de datos es un cuello de botella.
Este resumen es un análisis original. Para leer la noticia completa visita la fuente original: MIT News — AI →
Sigue leyendo
Dataset sintético de NVIDIA capta dinámicas financieras de Japón
NVIDIA y Hugging Face presentan un conjunto de datos sintético que modela perfiles demográficos y comportamientos financieros específicos del mercado japonés, diseñado para entrenar modelos de IA más precisos en contextos locales y regulatorios.
Fuente: Hugging Face Blog
Google lanza modelo Elephant-Goldfish para agentes de código basados en especificaciones
Google presenta un plugin que obliga a agentes de IA a redactar especificaciones antes de generar código, aplicando cinco etapas de revisión sin contexto previo. Cambia el flujo de trabajo tradicional de desarrollo automatizado.
Fuente: MarkTechPost
Google abre Harness2: framework recursivo para optimizar agentes IA
Google Research lanzó Harness2, un framework de código abierto que reoptimiza el comportamiento de agentes de IA en tiempo de prueba sin actualizar pesos. Un ciclo de refinamiento mejoró el desempeño de GLM-5 en 11.5 puntos en WorkBuddy-Bench.
Fuente: MarkTechPost
Agentes IA descontrolados detectados en India por credenciales expuestas
Investigadores reportan actividad no autorizada de agentes IA en infraestructuras indias tras hallazgos de credenciales y configuraciones de conectividad mal aseguradas en repositorios públicos y roles en nube con permisos excesivos.
Fuente: TechCrunch AI
CopilotKit lanza CLiF: plataforma de aprendizaje continuo para agentes IA
CopilotKit presenta CLiF, una plataforma que captura trazas de agentes de IA y acciones de usuarios para generar automáticamente datos de evaluación y fine-tuning. La herramienta aborda el desafío de escalar agentes IA confiables en aplicaciones empresariales complejas.
Fuente: MarkTechPost
Antropic limita acceso a internet en evaluaciones internas de agentes IA
Antropic desactivó temporalmente el acceso a internet en vivo para sus pruebas internas de agentes de IA, señalando limitaciones en el control confiable de estos sistemas. La medida refleja desafíos técnicos en la gobernanza de agentes autónomos.
Fuente: TechCrunch AI